Bộ mã hóa Dunkermotoren
Bộ mã hóa Dunkermotoren cung cấp tín hiệu phản hồi chuyển động cho hệ truyền động, hỗ trợ xác định tốc độ, chiều quay và vị trí theo cấu hình. Danh mục gồm encoder gia tăng, encoder tuyệt đối và các bộ mã hóa từ, được lựa chọn để kết hợp với động cơ tương thích của hãng.
Mô tả
Bộ mã hóa Dunkermotoren – Phản hồi chuyển động cho hệ truyền động chính xác
Trong một cơ cấu tự động, lệnh chạy motor mới chỉ thể hiện chuyển động mà hệ thống mong muốn. Để biết trục đang quay nhanh bao nhiêu, quay theo chiều nào hoặc đã dịch chuyển đến đâu, bộ điều khiển Dunkermotoren cần thông tin phản hồi. Bộ mã hóa Dunkermotoren thực hiện việc chuyển chuyển động cơ khí thành tín hiệu điện phục vụ quá trình điều khiển.
Encoder Dunkermotoren có nhiều dòng sản phẩm, nổi bật như RE 20, RE 22, RE 30, RE 56, ME 52, MR 38 và AE 38. Mỗi dòng có đặc điểm riêng về nguyên lý đo, độ phân giải, nguồn cấp và phương thức kết nối.
Việc lựa chọn bộ mã hóa Dunkermotoren cần bắt đầu từ yêu cầu của máy. Điều khiển tốc độ, đếm vòng quay và định vị là những nhiệm vụ khác nhau, đòi hỏi cách lựa chọn encoder và bộ điều khiển phù hợp.

Từ chuyển động của trục đến dữ liệu điều khiển
Phản hồi tốc độ quay thực tế
Khi trục motor chuyển động, encoder tạo ra tín hiệu tương ứng. Với encoder gia tăng, bộ điều khiển có thể tính tốc độ từ số xung nhận được trong một khoảng thời gian và độ phân giải đã khai báo.
Bộ mã hóa Dunkermotoren giúp hệ thống có cơ sở so sánh tốc độ thực tế với tốc độ đặt. Khả năng hiệu chỉnh sai lệch sau đó phụ thuộc bộ điều khiển, cách cài đặt và đặc tính tải.
Nếu khai báo sai số xung trên một vòng, tốc độ hiển thị có thể khác tốc độ thực tế. Vì vậy, độ phân giải encoder là thông tin cần kiểm tra ngay khi cấu hình hệ truyền động.
Xác định chiều quay và lượng dịch chuyển
Với encoder gia tăng có hai kênh tín hiệu lệch pha phù hợp, bộ điều khiển có thể xác định chiều quay. Số xung tích lũy cho biết lượng chuyển động kể từ một mốc tham chiếu.
Khi kết hợp encoder Dunkermotoren với hộp giảm tốc, vít me hoặc cơ cấu bánh đai, dữ liệu quay có thể được quy đổi thành chuyển động tại tải. Phép quy đổi phải tính đúng tỷ số truyền và kích thước cơ cấu.
Cung cấp thông tin vị trí
Yêu cầu xác định vị trí cần được phân biệt giữa encoder gia tăng và encoder tuyệt đối. Hai nhóm này cung cấp dữ liệu theo cách khác nhau, ảnh hưởng đến quy trình khởi động và lấy gốc của máy.
Không nên chọn bộ mã hóa Dunkermotoren chỉ theo độ phân giải cao nhất. Loại dữ liệu mà bộ điều khiển có thể tiếp nhận cũng quan trọng như số xung hoặc số bit.
Phân loại các dòng bộ mã hóa Dunkermotoren
Bộ mã hóa từ tính tương đối (Magnetic Incremental Encoders – Dòng ME / MG):
Đặc điểm: Hoạt động dựa trên hiệu ứng Hall từ tính, thiết kế cực kỳ nhỏ gọn, khả năng chống bụi bẩn và độ ẩm vượt trội.
Độ phân giải: Từ 1 đến 512 xung/vòng (PPR).
Model phổ biến: ME 24, ME 52, ME 80, MG 2…
Bộ mã hóa quang học tương đối (Optical Incremental Encoders – Dòng RE / TG):
Đặc điểm: Sử dụng đĩa mã hóa quang học cho độ chính xác cao, tần số đáp ứng nhanh và độ phân giải lớn.
Độ phân giải: Lên tới 1024 hoặc 2048 xung/vòng (PPR) với 2 kênh tín hiệu A/B (kèm kênh Index Z).
Model phổ biến: RE 30, RE 56, TG 11…
Bộ mã hóa tuyệt đối (Absolute Encoders – Dòng AE / AEF):
Đặc điểm: Lưu giữ vị trí chính xác ngay cả khi mất điện mà không cần trả về vị trí gốc (Goming/Zero search). Hỗ trợ chuẩn truyền thông SSI, CANopen hoặc IO-Link.
Model phổ biến: AE 38, AE 65…
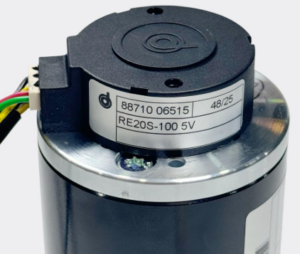
Encoder gia tăng Dunkermotoren dòng RE
Dòng RE thuộc nhóm bộ mã hóa gia tăng trong danh mục của hãng. Những model như RE 20, RE 22, RE 30 và RE 56 cung cấp các lựa chọn độ phân giải khác nhau để kết hợp với hệ truyền động tương thích.
Encoder gia tăng Dunkermotoren phù hợp với các nhiệm vụ phản hồi tốc độ và theo dõi chuyển động tương đối. Đối với định vị, hệ thống cần có phương pháp thiết lập mốc tham chiếu phù hợp.
Bộ mã hóa Dunkermotoren RE 20 và RE 22
Theo bảng tổng quan của hãng, RE 20 có các lựa chọn 100 hoặc 200 xung/vòng; RE 22 được liệt kê với độ phân giải 256 xung/vòng. Thông số đặt hàng vẫn cần xác nhận theo phiên bản cụ thể.
Các model này cần được kiểm tra đồng thời về kích thước lắp, tín hiệu và khả năng kết hợp với motor. Encoder cùng số xung chưa chắc thay thế trực tiếp được nếu khác nguồn cấp hoặc kết cấu cơ khí.
Bộ mã hóa Dunkermotoren RE 30
RE 30 là một dòng encoder gia tăng có các lựa chọn độ phân giải như 100, 500 hoặc 1.024 xung/vòng trong bảng tổng quan sản phẩm. Nguồn cấp và tín hiệu đầu ra phụ thuộc phiên bản.
Khi hỏi giá bộ mã hóa Dunkermotoren RE 30, cần ghi rõ số xung, ký hiệu đầy đủ và thông tin motor đi kèm. Việc chỉ ghi tên RE 30 có thể chưa đủ để xác định đúng thiết bị.
Trong hệ thống hiện hữu, thay encoder khác độ phân giải có thể làm thay đổi cách tính tốc độ và vị trí. Các tham số liên quan phải được kiểm tra trước khi đưa máy trở lại vận hành.
Bộ mã hóa Dunkermotoren RE 56
RE 56 được hãng liệt kê với các lựa chọn 1.000 hoặc 2.000 xung/vòng. Dòng này cung cấp lựa chọn độ phân giải cao hơn một số cấu hình RE khác trong danh mục.
Tuy nhiên, tăng số xung cũng làm tăng tần số tín hiệu ở cùng tốc độ quay. Bộ đếm hoặc driver phải có khả năng tiếp nhận tần số tương ứng để tránh mất dữ liệu.
Với bộ mã hóa Dunkermotoren RE 56, cần kiểm tra đầy đủ phiên bản tiêu chuẩn hoặc phiên bản có hậu tố như TI. Không được bỏ qua hậu tố khi đối chiếu thiết bị thay thế.
Bộ mã hóa từ Dunkermotoren ME và MR
Bên cạnh dòng RE, Dunkermotoren có các bộ mã hóa sử dụng nguyên lý từ. Tài liệu hướng dẫn của hãng đề cập những tên như ME 52, ME 52 RR, ME 80, MR 1, MR 2 và MR 38.
Bộ mã hóa Dunkermotoren dạng từ cung cấp thêm lựa chọn phản hồi chuyển động trong hệ thống mô-đun. Khả năng tích hợp và đặc tính tín hiệu phải được xác định theo từng model.
ME 52 và ME 80 trong cụm truyền động
Khi gặp ME 52 hoặc ME 80 trên danh sách cấu hình motor, cần hiểu đây là bộ phận phản hồi chuyển động. Các model này không phải động cơ hay hộp giảm tốc.
Việc mua riêng hoặc thay thế phụ thuộc cấu trúc lắp và phương án cung cấp của cấu hình. Cần đối chiếu tài liệu trước khi tháo encoder khỏi cụm motor.
MR 1 và MR 38
Danh mục của hãng cũng có các bộ mã hóa từ MR, bao gồm phương án tích hợp vào motor. Cách bố trí này giúp xây dựng cụm phản hồi gọn theo thiết kế tương ứng.
Đối với encoder Dunkermotoren MR, cần xác minh thiết bị là bộ phận lắp rời hay tích hợp. Điều này ảnh hưởng trực tiếp đến cách kiểm tra, đặt hàng và sửa chữa.
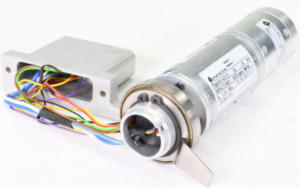
Encoder tuyệt đối Dunkermotoren AE
Khác biệt nằm ở cách biểu diễn vị trí
Encoder gia tăng cung cấp thông tin thay đổi chuyển động, còn encoder tuyệt đối cung cấp mã vị trí trong phạm vi đo được thiết kế. Đây là khác biệt quan trọng khi xây dựng hệ điều khiển vị trí.
Encoder tuyệt đối Dunkermotoren cần được lựa chọn cùng giao diện đọc dữ liệu tương thích. Bộ điều khiển dành cho tín hiệu xung gia tăng không mặc định đọc được dữ liệu từ encoder tuyệt đối.
Bộ mã hóa Dunkermotoren AE 38
AE 38 là model encoder tuyệt đối được hãng liệt kê trong danh mục. Bảng tổng quan đề cập độ phân giải 16 bit singleturn và 16 bit multiturn cho cấu hình tương ứng.
Singleturn mô tả khả năng phân biệt vị trí trong một vòng quay. Multiturn mở rộng thông tin sang số vòng quay trong phạm vi được quy định.
Khi lựa chọn bộ mã hóa Dunkermotoren AE 38, cần kiểm tra giao diện, nguồn cấp, phạm vi dữ liệu và phương thức xử lý vị trí khi mất nguồn. Không nên suy ra toàn bộ chức năng chỉ từ tên “encoder tuyệt đối”.
Độ phân giải cao có đồng nghĩa với định vị chính xác?
Phân biệt số xung với số đếm
Độ phân giải encoder có thể được mô tả bằng xung/vòng hoặc số đếm sau khi bộ điều khiển xử lý các cạnh tín hiệu. Những giá trị này cần được hiểu đúng theo quy ước của tài liệu.
Ví dụ, một encoder gia tăng 500 xung/vòng có thể được đọc thành 2.000 số đếm/vòng khi hệ thống hỗ trợ xử lý bốn cạnh phù hợp. Đây là cách giải mã tín hiệu, không phải encoder đã đổi thành phiên bản 2.000 xung/vòng.
Khi cài đặt bộ mã hóa Dunkermotoren, cần thống nhất quy ước giữa encoder và driver. Nhập sai giá trị có thể làm sai phép quy đổi tốc độ hoặc hành trình.
Độ chính xác còn phụ thuộc vị trí lắp encoder
Encoder đặt trên motor đo chuyển động tại trục motor. Nếu phía sau có hộp số, khớp nối hoặc vít me, sai số cơ khí của các bộ phận này vẫn có thể ảnh hưởng đến tải.
Do đó, bộ mã hóa Dunkermotoren có độ phân giải cao không tự bảo đảm độ chính xác tương ứng ở toàn bộ cơ cấu. Cần xem xét thêm độ rơ, độ đàn hồi và phương án lắp đặt.
Kết hợp bộ mã hóa Dunkermotoren với động cơ và driver
Danh mục của hãng có các phương án encoder cho động cơ BG, GR và động cơ bước Dunkermotoren theo cấu hình tương thích. Một số bộ mã hóa được tích hợp sẵn, trong khi những loại khác được kết hợp dưới dạng phụ kiện.
Kiểm tra tương thích cơ khí
Kích thước thân, kết cấu trục, phương thức gá và không gian phía sau motor quyết định khả năng lắp. Khi cụm truyền động có thêm phanh, tổng chiều dài và cách bố trí cũng cần được kiểm tra.
Không nên chọn encoder Dunkermotoren chỉ dựa vào đường kính bên ngoài. Khác biệt nhỏ ở cơ cấu liên kết vẫn có thể khiến thiết bị không lắp được.
Kiểm tra tương thích điện
Nguồn cấp encoder phải đúng với phiên bản sử dụng. Điện áp motor không phải căn cứ để tự xác định điện áp cấp cho bộ mã hóa.
Ngoài nguồn cấp, cần kiểm tra dạng tín hiệu đầu ra và đầu vào phản hồi của driver. Sơ đồ chân phải được lấy từ đúng tài liệu, tránh áp dụng màu dây hoặc thứ tự chân của một model khác.
Dấu hiệu cần kiểm tra hệ thống encoder
Tốc độ hiển thị dao động hoặc mất phản hồi
Nguyên nhân có thể liên quan đến đầu nối lỏng, dây cáp hỏng, nguồn cấp không ổn định hoặc nhiễu điện. Cần kiểm tra đường tín hiệu trước khi kết luận bộ mã hóa Dunkermotoren bị hỏng.
Dây phản hồi cần được bố trí và chống nhiễu theo hướng dẫn của hệ thống. Tuyến dây chạy gần nguồn gây nhiễu có thể ảnh hưởng đến chất lượng tín hiệu.
Vị trí chạy sai sau khi thay encoder
Nếu máy chạy sai hành trình sau khi thay thiết bị, cần kiểm tra độ phân giải và cách giải mã. Tỷ số truyền, bước vít me và chiều đếm cũng phải được đối chiếu.
Với encoder gia tăng Dunkermotoren, quy trình lấy gốc cần được thực hiện theo thiết kế máy. Với encoder tuyệt đối, phải kiểm tra cách ánh xạ giá trị vị trí và thiết lập điểm tham chiếu.
Để biết thêm thông tin chi tiết về Bộ mã hóa Dunkermotoren, hộp số Dunkermotoren vui lòng liên hệ trực tiếp tới công ty chúng tôi
CÔNG TY TNHH KỸ THUẬT CÔNG NGHỆ HOÀNG THIÊN PHÁT
Địa chỉ: 331/70/36J Phan Huy Ích, Phường An Hội Tây, TP HCM, Việt Nam
Sales4: 0938.804.977
Email: sales4@hoangthienphat.com
Trang web : https://dailythietbidietkhuan.com/
Trang web: http://cungcapthietbivn.com/
Chỉ những khách hàng đã đăng nhập và đã mua sản phẩm này mới có thể để lại đánh giá.



Đánh giá
Chưa có đánh giá nào.