Bộ điều khiển Dunkermotoren
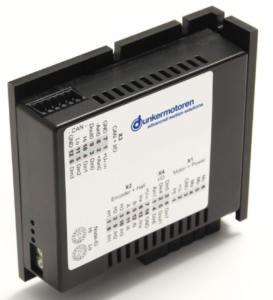
Bộ điều khiển Dunkermotoren (Motor Controllers / Motion Controllers – Dòng BGE) được thiết kế chuyên dụng để quản lý, điều khiển tốc độ, vị trí và momen xoắn cho các dòng động cơ điện DC chổi than (GR) và không chổi than (BG). Dunkermotoren cung cấp cả bộ điều khiển lắp ngoài dạng mô-đun độc lập và bộ điều khiển tích hợp sẵn bên trong thân động cơ (Smart Motor).
Mô tả
Bộ điều khiển Dunkermotoren – Điều khiển chuyển động từ tín hiệu đến trục motor
Motor chạy ổn định cần có nguồn điện phù hợp và phương thức điều khiển đúng với đặc tính động cơ. Trong các cơ cấu tự động, yêu cầu còn mở rộng đến tăng giảm tốc, đảo chiều, phản hồi vị trí và phối hợp với PLC. Bộ điều khiển Dunkermotoren đảm nhiệm vai trò kết nối giữa lệnh điều khiển của máy và hoạt động của động cơ.
Danh mục bộ điều khiển rời của hãng có các model như BGE 5510 dPro CO IO, BGE 6005 A, BGE 6010 A và BGE 6015 A. Ngoài ra, những tên như BGE 3004 A và BGE 42 cũng xuất hiện trong tài liệu hướng dẫn và bảng kết hợp sản phẩm.
Mỗi bộ điều khiển Dunkermotoren có phạm vi sử dụng riêng. Việc lựa chọn phải dựa trên đúng loại motor, điện áp, dòng điện, tín hiệu phản hồi và chức năng chuyển động mà máy yêu cầu.
Bộ điều khiển Dunkermotoren làm gì trong hệ truyền động?
Chuyển lệnh vận hành thành hoạt động của motor
PLC hoặc hệ điều khiển cấp trên đưa ra yêu cầu chạy, dừng hoặc thay đổi chuyển động. Bộ điều khiển động cơ tiếp nhận yêu cầu qua giao diện được hỗ trợ, sau đó điều khiển tầng công suất để cấp điện phù hợp cho motor.
Với bộ điều khiển Dunkermotoren, hình thức nhận lệnh phụ thuộc model và phiên bản. Không nên mặc định mọi driver đều sử dụng cùng tín hiệu đầu vào hoặc cùng giao thức truyền thông.
Sự tương thích cần được kiểm tra từ cả hai phía: bộ điều khiển phải làm việc được với motor và phải giao tiếp được với hệ điều khiển máy.
Thực hiện chuyển mạch cho động cơ không chổi than
Động cơ BLDC Dunkermotoren cần chuyển mạch điện tử để tạo chuyển động quay. Với motor được thiết kế dùng bộ điều khiển ngoài, driver thực hiện chức năng này dựa trên cấu hình động cơ và phương thức phản hồi tương ứng.
Bộ điều khiển Dunkermotoren phù hợp giúp phối hợp việc cấp điện cho các pha motor. Đấu sai dây pha, dây phản hồi hoặc cài đặt sai loại động cơ có thể khiến motor rung, chạy không ổn định hoặc báo lỗi.
Điều chỉnh chuyển động theo chức năng được hỗ trợ
Tùy phiên bản, hệ truyền động có thể đáp ứng yêu cầu điều chỉnh tốc độ, dòng điện hoặc vị trí. Các chức năng này phải được xác nhận trong tài liệu của đúng bộ điều khiển và cấu hình phản hồi.
Một driver Dunkermotoren dùng cho điều khiển tốc độ không được mặc định có đầy đủ khả năng định vị. Tương tự, có encoder trên motor chưa đủ để kết luận hệ thống đã hỗ trợ mọi chế độ điều khiển vị trí.

Các dòng bộ điều khiển Dunkermotoren chính
Bộ điều khiển rời độc lập (External Motion Controllers – Dòng BGE):
Đặc điểm: Lắp rời trên ray DIN hoặc gắn kèm khung máy, cung cấp khả năng lập trình điều khiển vị trí (Positioning), tốc độ (Speed) và dòng điện/momen xoắn (Current/Torque).
Các model phổ biến: BGE 3004, BGE 45, BGE 6005, BGE 6010.
Bộ điều khiển tích hợp trong thân động cơ (Integrated Electronics):
Dòng dCore (SI / dPro): Tích hợp mạch điều khiển tốc độ cơ bản hoặc điều khiển vị trí đơn giản ngay bên trong thân động cơ BLDC (dòng BG).
Dòng dPro / dInterface: Tích hợp bộ điều khiển thông minh cao cấp hỗ trợ đầy đủ bộ mã hóa (Encoder) và các giao thức truyền thông công nghiệp.
Chuẩn truyền thông công nghiệp hỗ trợ:
Hỗ trợ đa dạng chuẩn kết nối hiện đại: CANopen, EtherCAT, PROFINET, Modbus RTU/TCP, IO-Link giúp dễ dàng kết nối vào hệ thống PLC (Siemens, Omron, Mitsubishi, Beckhoff).
Các model bộ điều khiển Dunkermotoren cần biết
Bộ điều khiển Dunkermotoren BGE 5510 dPro CO IO
BGE 5510 dPro CO IO là model nằm trong danh mục bộ điều khiển rời của Dunkermotoren. Ký hiệu CO IO gắn với cấu hình giao tiếp CANopen và các tín hiệu vào ra của phiên bản tương ứng.
Khi lựa chọn bộ điều khiển Dunkermotoren BGE 5510 dPro, cần đối chiếu đầy đủ nguồn cấp, dòng điện, loại motor và phản hồi được hỗ trợ. Việc chỉ ghi “BGE 5510” có thể chưa thể hiện hết cấu hình cần mua.
Đối với máy đang sử dụng CANopen, cần kiểm tra thêm địa chỉ thiết bị, tốc độ truyền và cấu hình trao đổi dữ liệu. Những thông số này ảnh hưởng trực tiếp đến khả năng phối hợp giữa driver và PLC.
Bộ điều khiển Dunkermotoren BGE 6005 A
BGE 6005 A xuất hiện trong danh mục bộ điều khiển và các bảng kết hợp motor của hãng. Đây là một model cần được xem xét khi đối chiếu cấu hình truyền động sử dụng bộ điều khiển rời.
Khi mua bộ điều khiển Dunkermotoren BGE 6005 A, cần kiểm tra mã đặt hàng và sơ đồ đấu nối thực tế. Không nên lựa chọn chỉ vì thiết bị có hình dáng giống bộ điều khiển cũ.
Các giới hạn điện và chức năng phải được đọc theo đúng tài liệu. Tên model không thay thế cho việc kiểm tra điện áp, dòng liên tục và điều kiện tản nhiệt.
Bộ điều khiển Dunkermotoren BGE 6010 A và BGE 6015 A
BGE 6010 A và BGE 6015 A cũng được hãng liệt kê trong nhóm bộ điều khiển. Việc chọn giữa các model cần căn cứ vào yêu cầu điện và khả năng kết hợp với động cơ cụ thể.
Không nên suy luận rằng các phiên bản này thay thế trực tiếp cho BGE 6005 A. Ngay cả khi cùng nhóm sản phẩm, đầu nối, thông số hoặc yêu cầu cài đặt vẫn cần được đối chiếu.
Với bộ điều khiển Dunkermotoren, lựa chọn đúng model ngay từ đầu giúp hạn chế việc phải thay dây, thay nguồn hoặc điều chỉnh lại thiết kế tủ điện.
Bộ điều khiển Dunkermotoren BGE 3004 A và BGE 42
BGE 3004 A và BGE 42 được nhắc đến trong hệ thống tài liệu hướng dẫn của hãng. Khi gặp những model này trên máy đang vận hành, cần lấy mã đầy đủ và tài liệu tương ứng để xác minh cấu hình.
Nếu cần chuyển sang model khác, phải kiểm tra khả năng tương thích và phương án thay thế. Không nên coi một bộ điều khiển mới hơn là thiết bị thay thế trực tiếp nếu chưa xác nhận phần điện và điều khiển.

Phân biệt bộ điều khiển rời với điện tử tích hợp trên motor
Dunkermotoren Việt Nam có cả động cơ dùng bộ điều khiển bên ngoài và động cơ tích hợp điện tử điều khiển. Hai cách bố trí này dẫn đến khác biệt về đấu nối, vị trí lắp thiết bị và phương thức bảo trì.
Bộ điều khiển rời đặt tại vị trí riêng
Bộ điều khiển Dunkermotoren dạng rời cho phép bố trí driver tách khỏi thân motor. Cách thiết kế này thuận tiện khi cần tập trung thiết bị điện tại khu vực dễ tiếp cận.
Tuy nhiên, hệ thống cần dây kết nối giữa driver và động cơ. Chiều dài dây, tiết diện, chống nhiễu và đường đi cáp phải tuân theo yêu cầu của cấu hình.
Bộ điều khiển tích hợp đi cùng động cơ
Với động cơ tích hợp điều khiển, một phần chức năng điện tử được bố trí ngay trên cụm motor. Điều này có thể giúp giảm số thiết bị đặt rời và thay đổi cách phân bố dây trong máy.
Khi mua hàng, cần xác định thiết bị đang dùng thuộc cấu hình nào. Không thể bổ sung bộ điều khiển Dunkermotoren BGE vào mọi motor tích hợp mà không kiểm tra thiết kế của hãng.
Phản hồi encoder ảnh hưởng thế nào đến điều khiển?
Điều khiển tốc độ cần thông tin phản hồi phù hợp
Trong cấu hình có phản hồi, bộ điều khiển sử dụng tín hiệu chuyển động để so sánh với giá trị đặt. Sai lệch được xử lý trong phạm vi thuật toán và giới hạn của hệ truyền động.
Để bộ điều khiển Dunkermotoren làm việc đúng, tín hiệu phản hồi phải tương thích về loại, điện áp và cách đấu nối. Sai thứ tự tín hiệu hoặc sai độ phân giải có thể gây ra giá trị tốc độ không chính xác.
Điều khiển vị trí cần xem xét cả phần cơ khí
Với cơ cấu định vị, tín hiệu encoder giúp xác định chuyển động tại vị trí đo. Tuy nhiên, nếu encoder đặt trên motor, khe hở và độ đàn hồi phía sau motor vẫn có thể ảnh hưởng đến vị trí tải.
Do đó, bộ điều khiển động cơ Dunkermotoren cần được đánh giá cùng hộp giảm tốc, khớp nối và cơ cấu truyền động. Cài đặt driver không thể tự loại bỏ mọi sai số cơ khí.
Điều gì xảy ra khi chọn sai bộ điều khiển?
Driver không đáp ứng dòng điện khi tăng tốc
Một cơ cấu có thể chạy nhẹ ở tốc độ ổn định nhưng cần dòng điện lớn hơn khi khởi động. Nếu bộ điều khiển không đáp ứng được điều kiện này, hệ thống có thể tăng tốc chậm hoặc phát sinh lỗi.
Khi chọn bộ điều khiển Dunkermotoren, cần xem xét dòng liên tục và khả năng chịu dòng trong thời gian ngắn theo tài liệu. Đồng thời, giới hạn cài đặt phải phù hợp với motor và phần cơ khí.
Motor quay nhưng tốc độ không ổn định
Nguyên nhân có thể đến từ cấu hình phản hồi, tham số điều khiển, nguồn cấp hoặc tải cơ khí. Không nên kết luận driver bị hỏng chỉ vì motor chạy không đều.
Việc kiểm tra nên bắt đầu từ mã motor, mã bộ điều khiển, sơ đồ dây và trạng thái lỗi. Những thông tin này giúp xác định vấn đề có liên quan đến cấu hình hay phần cứng.
PLC không trao đổi được dữ liệu
Một bộ điều khiển Dunkermotoren có giao tiếp truyền thông vẫn cần được cấu hình đúng để làm việc với PLC. Địa chỉ thiết bị, tốc độ truyền, dữ liệu quá trình và trạng thái cho phép chạy đều có thể ảnh hưởng đến kết quả.
Khi thay driver, nên lưu lại cấu hình truyền thông của thiết bị cũ. Việc lắp đúng phần cứng nhưng thiếu tham số vẫn có thể khiến máy chưa vận hành được.
Bộ điều khiển Dunkermotoren trong các cơ cấu tự động
Cơ cấu cấp liệu và băng tải
Trong cơ cấu cấp liệu, tốc độ motor ảnh hưởng đến lượng sản phẩm chuyển sang công đoạn tiếp theo. Bộ điều khiển Dunkermotoren phù hợp giúp thực hiện yêu cầu thay đổi tốc độ theo chế độ máy.
Nếu tải thường xuyên biến động, cần kiểm tra khả năng điều khiển của cấu hình đã chọn. Motor, hộp số Dunkermotoren và nguồn điện phải cùng đáp ứng điều kiện tải thực tế.
Cơ cấu đẩy, chặn và dịch chuyển sản phẩm
Các cơ cấu này thường có chu kỳ tăng tốc, chạy, giảm tốc và dừng. Driver cần phù hợp với yêu cầu chuyển động và phản hồi mà hệ thống sử dụng.
Với bộ điều khiển động cơ Dunkermotoren, tham số tăng giảm tốc cần được đặt theo khả năng của motor và cơ cấu. Thời gian chu kỳ quá ngắn có thể làm tăng tải điện và tải cơ khí.
Cụm điều chỉnh vị trí trên máy
Những cơ cấu thay đổi vị trí chặn, khoảng cách hoặc góc đặt có thể sử dụng hệ truyền động điện để hỗ trợ việc điều chỉnh. Khi yêu cầu định vị, cần xác nhận đầy đủ chức năng của driver và phương án xác định vị trí gốc.
Việc lựa chọn bộ điều khiển Dunkermotoren phải gắn với độ chính xác, hành trình và cách vận hành của máy. Chỉ dựa vào công suất motor sẽ chưa đủ để xác định bộ điều khiển.
Đưa bộ điều khiển vào vận hành đúng cấu hình
Sau khi lắp bộ điều khiển Dunkermotoren, cần kiểm tra nguồn cấp, nối đất, dây motor và dây phản hồi theo tài liệu. Việc chạy thử ban đầu nên thực hiện trong điều kiện cơ cấu được kiểm soát.
Tiếp đó là kiểm tra chiều quay, giá trị tốc độ, phản hồi và trạng thái truyền thông. Với cơ cấu định vị, cần xác minh thêm vị trí gốc, giới hạn hành trình và quy trình dừng.
Bộ điều khiển Dunkermotoren được chọn đúng sẽ phù hợp với cả đặc tính động cơ và yêu cầu của máy. Sự đồng bộ giữa driver, motor, phản hồi và cơ cấu truyền động là cơ sở để hệ thống chạy ổn định, dễ cài đặt và thuận tiện khi bảo trì.
CÔNG TY TNHH KỸ THUẬT CÔNG NGHỆ HOÀNG THIÊN PHÁT
Địa chỉ: 331/70/36J Phan Huy Ích, Phường An Hội Tây, TP HCM, Việt Nam
Sales4: 0938.804.977
Email: sales4@hoangthienphat.com
Trang web : https://dailythietbidietkhuan.com/
Trang web: http://cungcapthietbivn.com/
Chỉ những khách hàng đã đăng nhập và đã mua sản phẩm này mới có thể để lại đánh giá.


Đánh giá
Chưa có đánh giá nào.